inference
추론 실행
추론 설정(Hz · Home Pose · 재추론 · 청크 실행 방식)을 정하고 추론을 시작 · 중지하며 Succeed를 모니터링합니다.
최근 확인 버전: v6.0.23
-
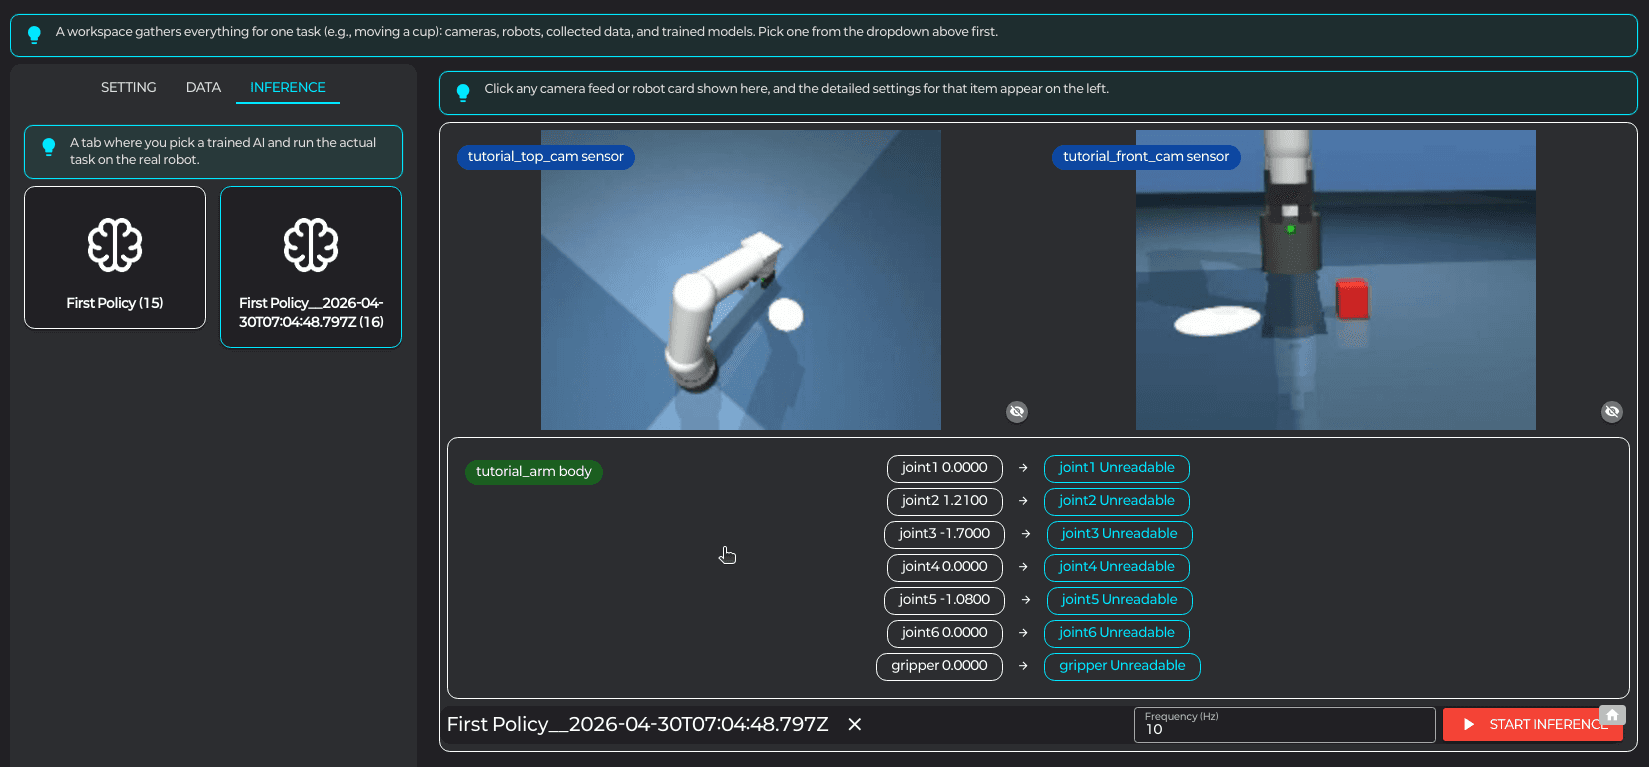
체크포인트를 고른 뒤 MonitoringWindow의 빨간 추론 시작 버튼을 누릅니다.
체크포인트를 고르면 MonitoringWindow에 체크포인트 이름과 빨간 추론 시작 버튼이 나타납니다. 이름 옆 X를 누르면 선택이 풀립니다.
-
추론 설정 창에서 값을 정하고 창 아래의 추론 시작을 누릅니다.
- 주기 (Hz) — 추론 주기. 보통 데이터 수집 Hz와 맞춥니다.
- 시작 시 홈포즈로 이동 — 켜면 에피소드마다 Home Pose에서 시작합니다. 켜 두면 에피소드를 끝낼 기준(done 신호까지 또는 에피소드 길이)과 홈포즈 (초) · 안정화 (초) 값을 함께 정합니다.
- 재추론 스텝 —
1이면 매 스텝 추론하고 Temporal Ensemble 계수로 평활합니다.N이면 N 스텝마다 다시 추론합니다. - 청크 실행 방식 — EE 상대 경로로 학습한 체크포인트를 골랐을 때만 나타납니다. 아래 청크 실행 방식을 참고하세요.
- 추론 품질 지표 계산 (불확실도·이상치) — 모니터링 창에 점수를 표시합니다. 켜면 몇 스텝마다 추론이 잠깐 멈춰 로봇이 끊길 수 있어 평소에는 꺼 둡니다.
추론이 시작되면 매 프레임 (이미지 + 관절 상태)를 받아 다음 액션을 추론하고 로봇에 보냅니다. 동작이 이상하면 곧바로 중지를 누릅니다.
스크린샷 누락/docs/inference/run-03-settings-dialog.png추론 설정 창 — 주기 (Hz) / 시작 시 홈포즈로 이동 / 재추론 스텝 / Temporal Ensemble 계수 / 청크 실행 방식 / 추론 품질 지표 계산 + 추론 시작 버튼
-
상단의 Succeed 배지로 추론 품질을 모니터링합니다.
- Succeed — 0.7 이상이면 녹색. 학습된 성공 분포와 닮은 정도
-
(선택) 추론 헤더 우측의 부가 기능을 활용합니다.
reinference 주기
설정에 따라 정책이 한 번에 여러 step의 액션을 chunk로 출력합니다 (ACT의 chunk_size 등). 몇 스텝마다 다시 추론할지는 추론 설정의 재추론 스텝으로 정합니다.
청크 실행 방식
EE 상대 경로 정책(학습할 때 행동 종류를 상대 엔드이펙터 위치로 고른 체크포인트)은 앞으로 갈 경로를 여러 스텝 묶음(청크)으로 예측합니다. 청크 실행 방식은 이 청크를 로봇 명령으로 바꾸는 방법입니다. 워크스페이스의 추론 설정 창과 플래너 학습 모델 추론 블록의 추론 설정에서 고릅니다.
| 선택 | 동작 | 이럴 때 |
|---|---|---|
| 기본 (이동량 누적) (기본값) | 예측한 이동량을 이어서 쌓아 실행합니다. | 접촉이 없는 일반 작업 |
| 측정 위치 기준 (접촉 작업 권장) | 청크마다 로봇의 실제 측정 위치에서 다시 계산해 실행합니다. 누르다가 힘이 커질 때 정책이 살짝 물러나는 동작이 버려지지 않고 그대로 실행됩니다. | 끼우기 · 누르기처럼 힘을 주며 접촉하는 작업 |
힘 센서 입력
힘/토크 센서를 쓰는 워크스페이스에서는 추론을 시작한 첫 스텝의 힘이 0(영점)이 되고, 정책은 이 영점 기준 값을 받습니다. 시작 시 홈포즈로 이동을 켜 두면 에피소드마다 홈 자세에서 영점을 다시 잡습니다. 원시값 데이터로 학습한 체크포인트는 추론할 때도 원시값을 자동으로 받습니다. 자세한 내용은 힘 영점을 참고하세요.