sensors
Custom Sensor
ROS 2 토픽으로 영상이나 힘/토크 값을 내보내는 임의의 센서를 등록하는 방법.
최근 확인 버전: v6.0.23
이미 ROS 2 토픽으로 데이터를 내보내는 센서가 있다면 별도 모듈 없이 바로 등록할 수 있습니다. 센서 종류를 custom으로 고르면 센서 용도를 정하는 칸이 나타납니다.
| 센서 용도 | 언제 |
|---|---|
| RGB 카메라 (영상 토픽) (기본) | 자체 카메라 노드나 외부 시뮬레이터가 이미지 토픽을 발행할 때 |
| 힘/토크 센서 (힘 토픽) | 다른 PC나 다른 프로그램이 이미 힘/토크 값을 ROS 토픽으로 내보내고 있을 때 |
RGB 카메라로 쓰기
사전 조건
- 외부 노드가
sensor_msgs/Image또는sensor_msgs/CompressedImage토픽을 발행 중
등록 절차
-
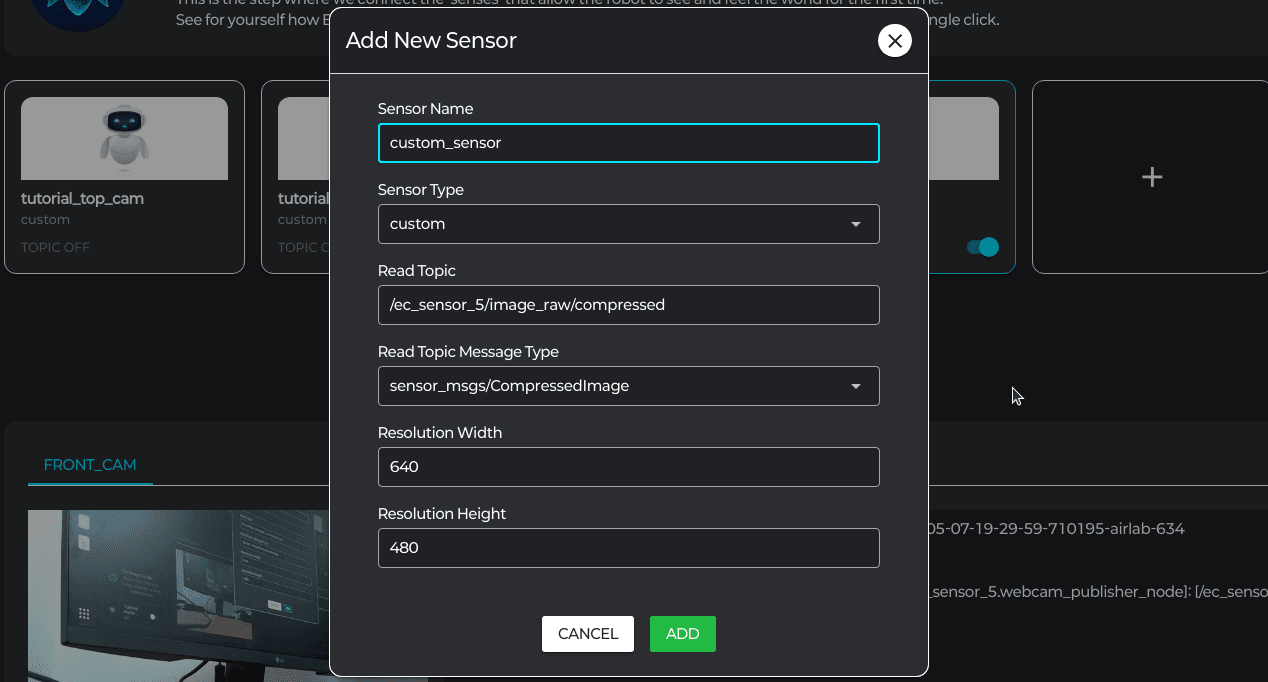
센서 화면에서 + 버튼을 눌러 센서 추가 창을 열고, 센서 종류에서 custom을 선택합니다.
센서 용도는 기본값인 RGB 카메라 (영상 토픽) 그대로 두고 아래 칸을 채웁니다.
- 읽기 토픽 — 지금 발행 중인 이미지 토픽 목록에서 고르거나 이름을 직접 입력합니다. 메시지 타입과 해상도는 토픽에서 자동으로 정해집니다.
- Depth 토픽 (선택) — 정렬된 depth 이미지 토픽(
sensor_msgs/Image, 16-bit)입니다. 비워 두면 depth를 사용하지 않습니다. - RGB-D 서비스 (선택) — 캘리브레이션과 플래너 RGB-D 블록이 호출할 서비스입니다. 비워 두면 Depth 토픽이 있을 때 이 PC가 직접 제공합니다(권장).
-
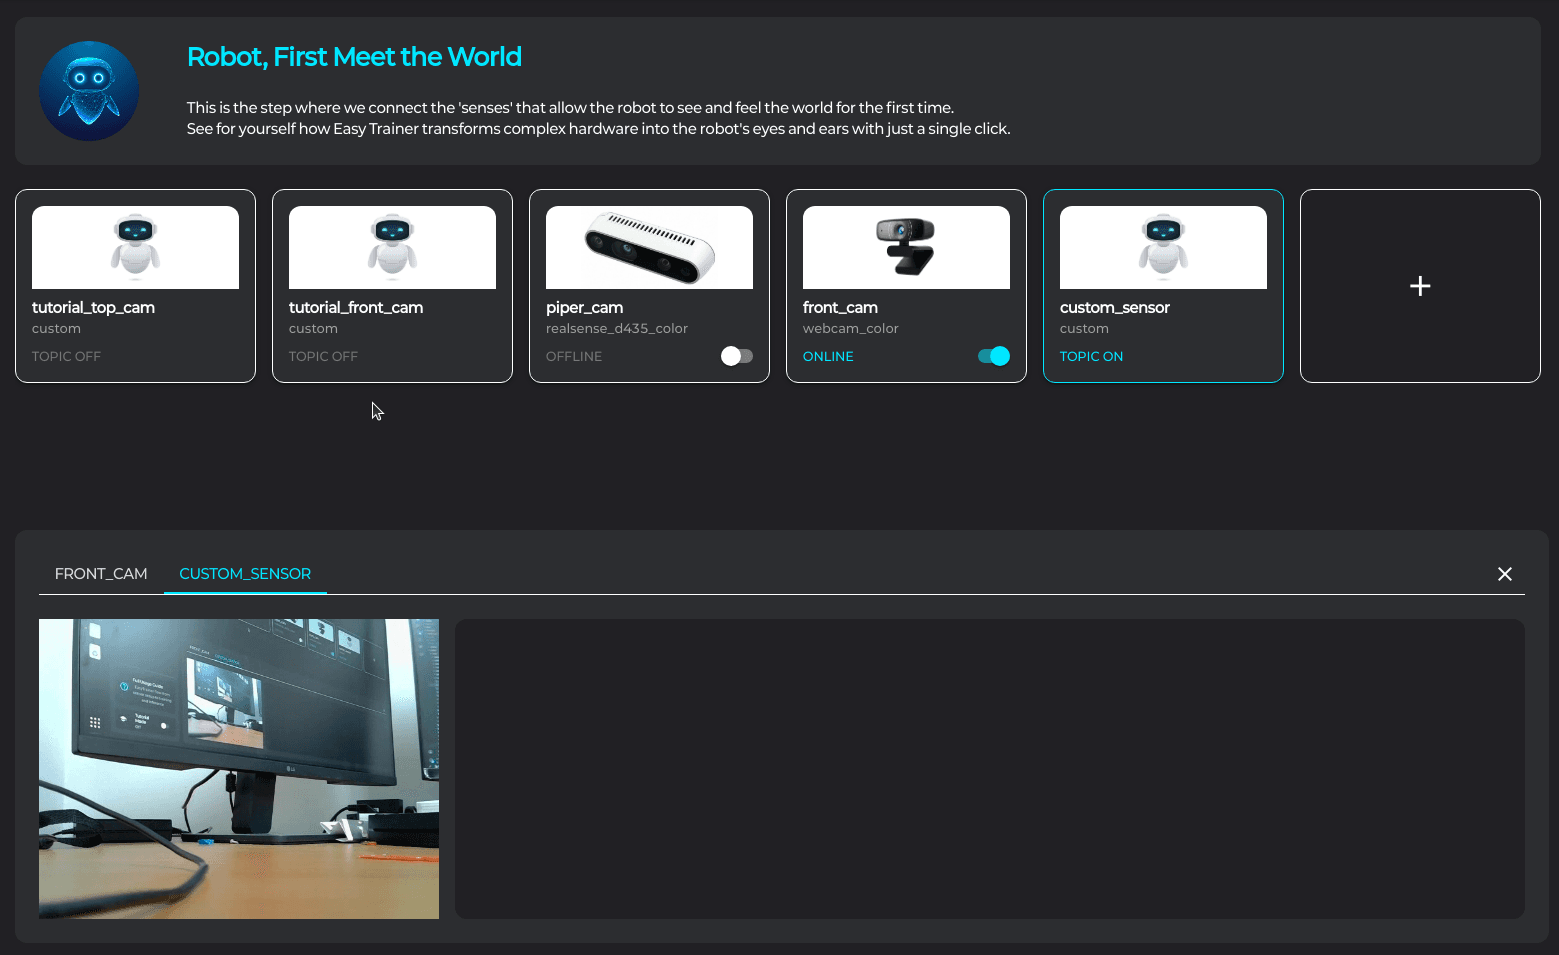
저장 후 카드의 상태를 확인합니다.
카메라 용도의 custom 센서에는 켜기 토글이 없고, 상태가 토픽 켜짐 / 토픽 꺼짐으로 표시됩니다. 외부 노드가 발행 중이면 자동으로 토픽 켜짐이 됩니다.
힘/토크 센서로 쓰기
다른 PC나 다른 프로그램이 이미 힘/토크 값을 ROS 토픽으로 내보내고 있을 때, 그 값을 팔의 힘으로 받아 쓸 수 있습니다. 켜고 나면 Aidin 힘 센서와 똑같이 데이터 수집 · 충돌 정지 · 순응제어에 쓰입니다.
사전 조건
- 외부 노드가
geometry_msgs/WrenchStamped또는geometry_msgs/Wrench토픽을 발행 중
등록 절차
-
센서 추가 창에서 센서 종류 custom, 센서 용도 힘/토크 센서 (힘 토픽)을 선택합니다.
카메라 칸이 사라지고 힘 토픽 칸 하나만 남습니다. 지금 발행 중인 힘/토크 토픽 목록에서 고르거나 이름을 직접 입력합니다. 로봇 자신의 힘 출력 토픽은 목록에 나오지 않습니다.
스크린샷 누락/docs/sensors/custom-03-force-form.png센서 추가 창 — 센서 종류 custom, 센서 용도 힘/토크 센서 (힘 토픽), 힘 토픽 목록 펼침
-
어셈블리 편집 창에서 이 센서를 팔의 힘/토크 센서로 지정합니다.
Aidin AFT200 센서와 같은 방법으로, 어셈블리 편집 창의 팔 힘/토크 센서에서 힘을 받을 팔 칸에 이 센서를 고르고 저장합니다.
스크린샷 누락/docs/sensors/custom-04-force-assembly.png어셈블리 편집 창 — 팔 힘/토크 센서 칸에 커스텀 힘/토크 센서 지정
-
센서 카드의 토글을 켭니다.
힘/토크 용도의 custom 센서는 Aidin 힘 센서처럼 카드에 켜기 토글이 있습니다. 켜면 외부 힘이 지정한 팔의 힘으로 들어가고, 센서 화면 아래에 힘/토크 좌표축 표시가 나타납니다.
스크린샷 누락/docs/sensors/custom-05-force-on.png커스텀 힘/토크 센서 카드 토글 켜짐 + 센서 화면 아래 힘/토크 좌표축과 Fx/Fy/Fz · Mx/My/Mz 수치